
Tin công nghệ
Tấm cảm biến mềm MIT nhận biết chuyển động 3D, mở hướng cho VR
Th10
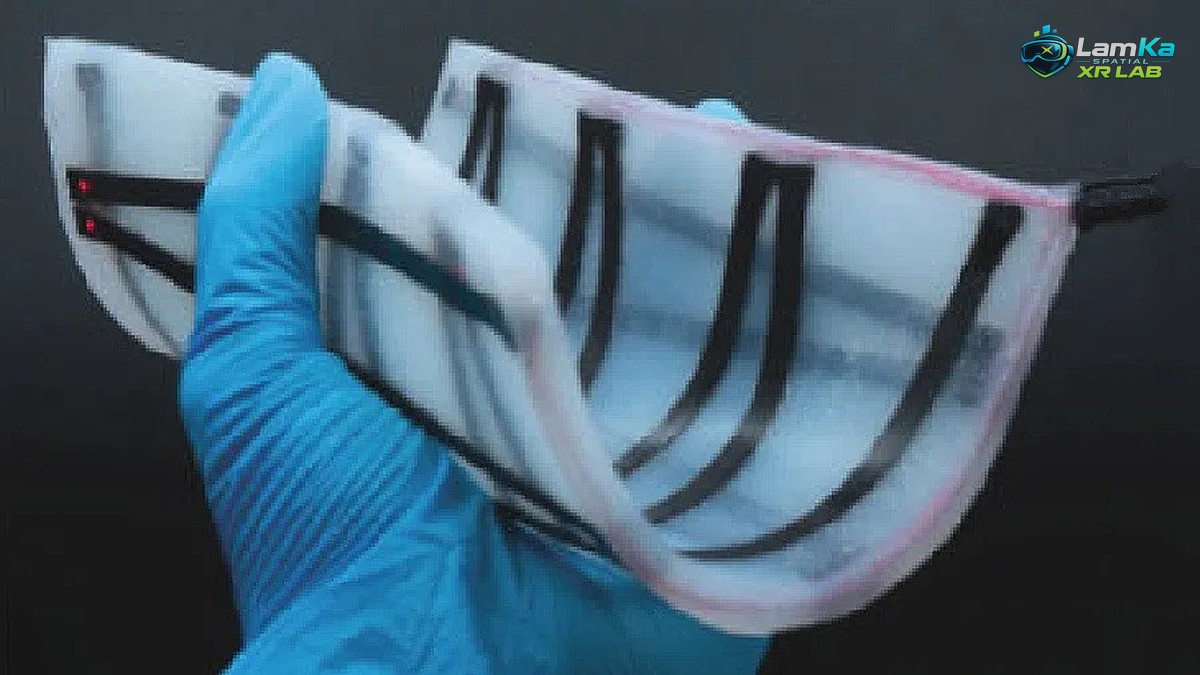
Tấm cảm biến mềm MIT dựng lại hình dạng 3D với sai số dưới 0,5 cm trong phòng thí nghiệm, mở hướng ứng dụng cho điều khiển game, VR và theo dõi phục hồi chức năng.
Nhóm kỹ sư MIT đã chế tạo một bề mặt cảm biến đeo được trên người, có thể tự theo dõi hình dạng khi bị uốn. Nghiên cứu đăng trên tạp chí Advanced Intelligent Systems; sản phẩm mới ở mức nguyên mẫu, chưa phải phụ kiện VR bán ra thị trường.
Tấm cảm biến mềm MIT đạt sai số dưới 0,5 cm
Khi thử trong phòng thí nghiệm, tấm cảm biến dựng lại bề mặt của các khuôn có hình dạng biết trước, độ lệch dưới 0,5 cm. Kết quả được đo bằng sai số căn quân phương, chỉ số gộp mức chênh giữa bề mặt thật và bề mặt dựng lại.
Theo Qifan Yu, nghiên cứu sinh ngành kỹ thuật cơ khí ở MIT và là thành viên nhóm, kết quả này tương đương các công nghệ đang có. Yu cũng nêu mức sai số của các thiết kế cảm biến cứng để so với số đo trên nguyên mẫu mềm.
Sợi quang và LED giúp tấm silicone cảm nhận độ cong
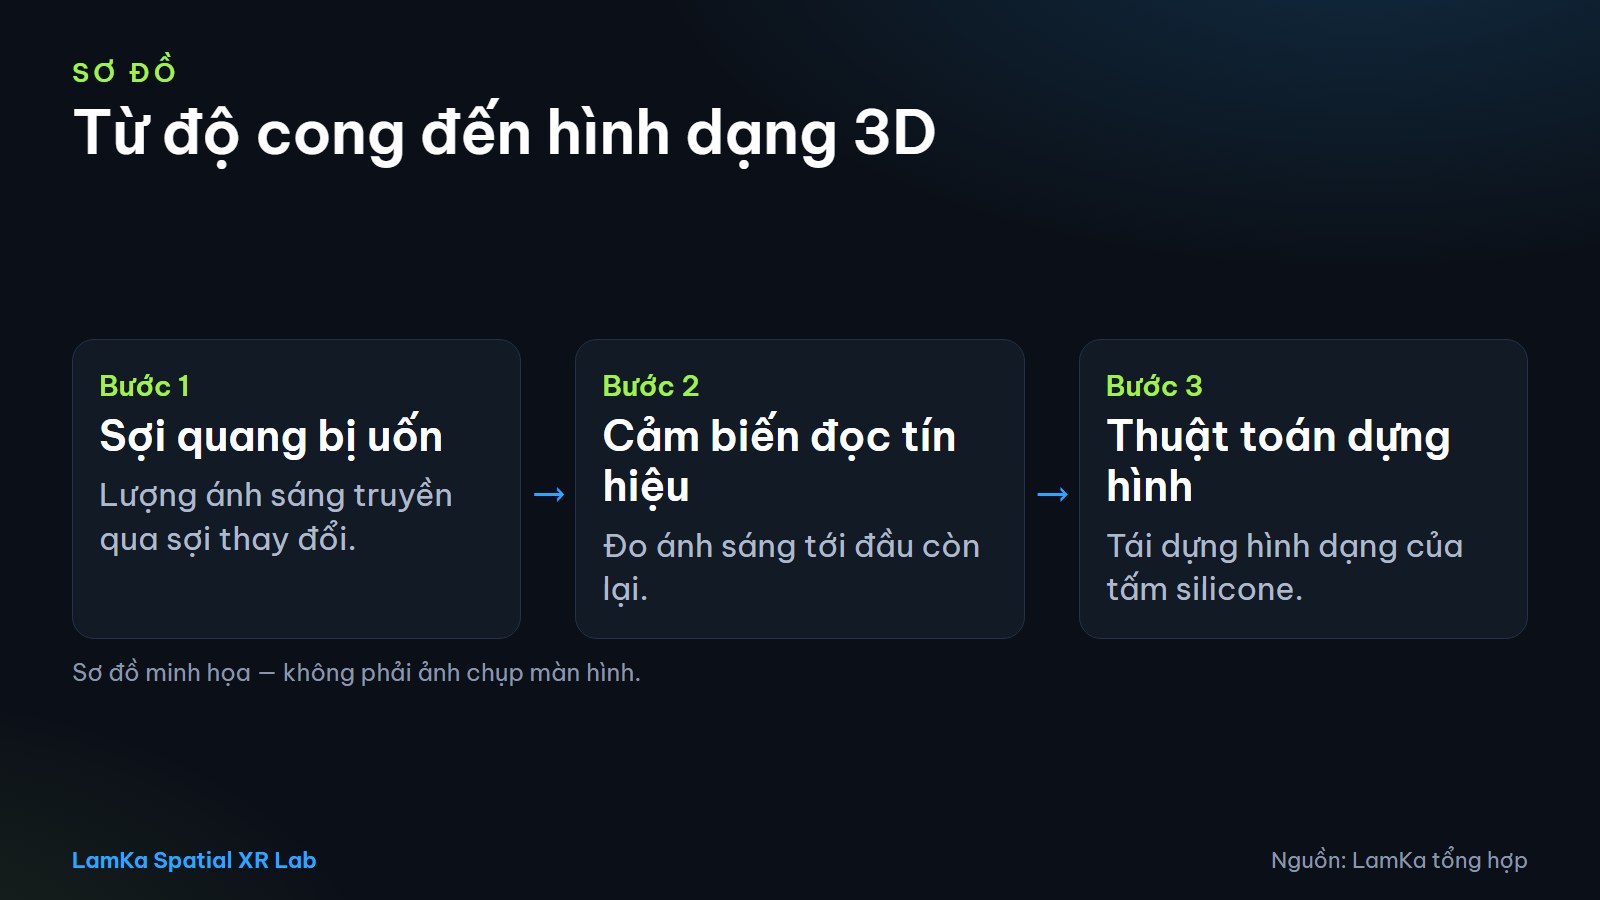
Bên trong tấm silicone là các sợi quang dẫn ánh sáng, một đầu gắn đèn LED, đầu kia gắn cảm biến quang. Khi sợi uốn, lượng sáng tới cảm biến thay đổi, tạo ra tín hiệu để thuật toán tính độ cong.
Thay vì lõi thủy tinh, nhóm dùng lõi cao su mềm, bọc ngoài lớp vỏ nhuộm đen và cố ý làm nhám một mặt. Nhờ vậy, ánh sáng thoát ra nhiều ít khác nhau tùy sợi cong về phía mặt nhám hay phía ngược lại.
Khi đã phân biệt được hướng uốn, các sợi phối hợp với nhau để nhận ra hình dạng toàn tấm chứ không chỉ một điểm. Toàn bộ bề mặt cảm biến đều mềm, mạch điện đặt ở mép tấm lo việc gom dữ liệu cho thuật toán dựng hình.
Thử nghiệm 3D khi tấm cảm biến bị uốn và hư hỏng
Trước khi làm thật, nhóm chạy mô phỏng nhiều kiểu xếp sợi, rồi đối chiếu hình dạng dựng lại với hình dạng đầu vào đã biết. Kết quả cho thấy xếp sợi nghiêng một góc cải thiện độ chính xác nhiều hơn so với chỉ tăng thêm sợi.
Nguyên mẫu thật được gấp chéo và đặt phủ lên các khuôn in 3D để xem bề mặt khớp tới đâu. Nhóm còn cắt hoặc tháo kết nối một vài sợi; những sợi còn lại vẫn cho tín hiệu để dựng được hình dạng chung.
Ở phần mô phỏng hư hỏng, càng nhiều sợi bị vô hiệu thì sai số càng lớn, cho thấy khả năng bù tín hiệu có giới hạn. Bảng dưới đây tách riêng số đo trên tấm thật và kết quả mô phỏng, kèm cấu hình nguyên mẫu.
| Hạng mục | Thông số / kết quả | Phạm vi |
|---|---|---|
| Kích thước tấm silicone | 16 × 16 × 0,5 cm | Nguyên mẫu thật |
| Cách xếp sợi dẫn sáng | 14 sợi, 2 lớp, 7 sợi mỗi lớp, xếp zigzag | Nguyên mẫu thật |
| Chiều dài sợi | 160 mm | Nguyên mẫu thật |
| Độ dày sợi hiện nay | 1 mm | Nguyên mẫu thật |
| Tốc độ dựng hình trong MATLAB | Khoảng 3 lần/giây, tính cả lấy mẫu, ghi dữ liệu, vẽ kết quả | Hệ thống thử nghiệm |
| Sai số bề mặt trên 3 khuôn | 0,37 cm; 0,28 cm; 0,45 cm | Đo thật, theo sai số căn quân phương |
| Cảm biến cứng (đối chiếu) | Sai số khoảng 1–2 cm | Mức tham chiếu Qifan Yu đưa ra |
| Cấu hình khảo sát | 3–20 sợi/lớp; góc 0–35°; 6 hình dạng; nhiễu 10%; 30 lượt mỗi trường hợp | Mô phỏng |
| Tắt tối đa 3/14 sợi | Sai số dưới 0,3 cm | Mô phỏng hư hỏng |
| Tắt từ 5 sợi trở lên | Sai số từ khoảng 1 cm | Mô phỏng hư hỏng |
Tấm cảm biến mềm MIT nhắm tới VR và vật lý trị liệu
Với game thủ và người dùng kính VR/MR, nhóm nêu hướng ứng dụng là theo dõi chuyển động để điều khiển trải nghiệm thực tế ảo. Ngoài ra, nhóm nhắc tới điều khiển robot từ xa và robot mềm, cũng dựa trên khả năng theo dõi hình dạng bề mặt.
Kaitlyn Becker, đồng tác giả, trợ lý giáo sư kỹ thuật cơ khí tại MIT, muốn làm ra công cụ giúp chuyên viên vật lý trị liệu đo được mức tiến bộ của bệnh nhân. Mục đích là so sánh chuyển động qua từng buổi tập chính xác hơn để theo dõi quá trình hồi phục theo thời gian.
Trong phần trình diễn trên cẳng tay, tấm cảm biến nhận ra lực nhấn vì các sợi cũng phản ứng với áp lực từ ngoài. Tuy nhiên, chức năng này chưa được hiệu chuẩn để cho biết lực mạnh bao nhiêu và chạy tách riêng với chế độ nhận dạng hình dạng.
Một tác giả tự đeo tấm cảm biến lên người để trình diễn, gồm đo góc cổ tay và khuỷu tay. Vì cả tấm chưa co giãn được, nhóm dùng cách quy đổi đơn giản hơn ở các khớp, nơi độ giãn làm thuật toán dựng hình bị lệch.
MATLAB và hướng làm tấm cảm biến mỏng hơn
Hiện hệ thống dùng một bộ giải đa năng trong MATLAB để đổi tín hiệu thành hình dạng, thời gian xử lý tính cả khâu lấy mẫu lẫn hiển thị. Nhóm đề xuất viết bộ giải nhanh hơn thay cho công cụ này để tăng tốc độ dựng hình.
Với mục tiêu đưa vào quần áo, sợi dày 1 mm hiện vẫn quá lớn, nên bước kế tiếp là làm tấm mỏng đi. Nhóm cho rằng sợi có thể thu nhỏ tới cỡ vài chục micromet, và khi sợi dày đặc hơn thì có thể tính tới trang phục thông minh.
Song song với thu nhỏ sợi và tăng tốc xử lý, nhóm nêu thêm vài hướng nghiên cứu về cấu trúc cảm biến, xoay quanh độ chi tiết, khả năng đo nhiều thứ cùng lúc và độ co giãn.
- Thêm lớp dẫn sáng và dùng sợi mảnh hơn để dựng hình chi tiết hơn trên tấm mỏng.
- Thêm một tấm riêng để vừa đo lực vừa nhận dạng hình dạng cùng lúc.
- Phát triển phần điện tử co giãn được.
Xem thêm sản phẩm: Kính VR, XR và kính AI
Nguồn tham khảo


